描述
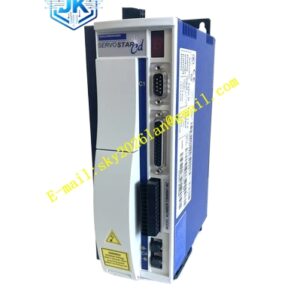
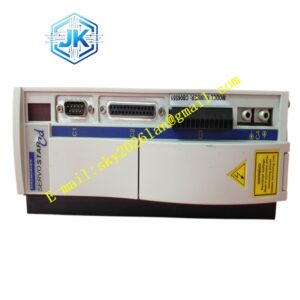
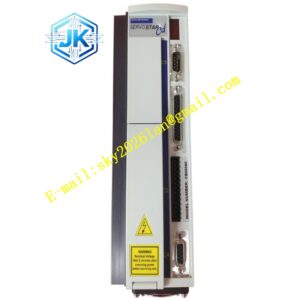
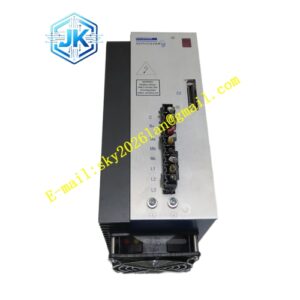
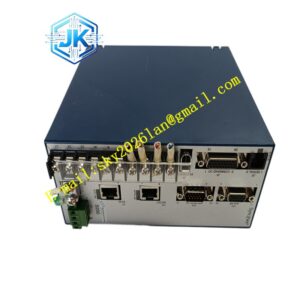
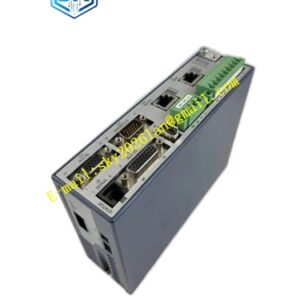
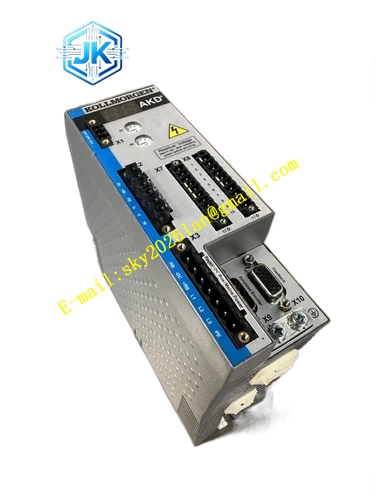
Kollmorgen AKD-P00306
技术规格
- 产品系列: AKD 系列 (AKD-P 现场总线型)
- 额定电源电压: 120/240 VAC
- 额定输出电流 (连续): 3 Arms
- 峰值输出电流: 9 Arms
- 通信接口: 可选 EtherCAT, PROFINET, EtherNet/IP, CANopen, Modbus TCP, SERCOS III, SynqNet
- 反馈支持: SFD/SFD3, EnDat, BiSS, 旋转变压器, 增量式编码器等
- 控制模式: 转矩、速度、位置、多轴主机、电子凸轮
- 防护等级: IP20
功能特点
- 无缝网络集成: 紧密集成以太网运动总线,无需额外硬件即可接入主流工业网络。
- 快速调试: 借助 Kollmorgen WorkBench 软件,实现一键式自动调谐、波特图分析和实时示波器诊断。
- 高性能算法: 采用高阶观测器和双二阶滤波器,有效抑制机械谐振,提升系统刚性。
- 即插即用: 与 AKM 电机深度优化匹配,实现真正的即插即用,大幅缩短调试时间。
- 高功率密度: 在极小的体积内提供 3A 连续 / 9A 峰值的驱动能力。
应用场景
- 半导体制造: 驱动晶圆传输机器人和精密定位平台。
- 医疗设备: 用于 CT 扫描仪、手术机器人等对静音和精度要求极高的设备。
- 电子组装: 控制高速贴片机和 AOI 检测设备的运动轴。
- 机器人: 作为协作机器人或 SCARA 机器人的关节驱动器。
性能参数
- 驱动器持续输出功率: 1100 W
- 电流环带宽最大值: 2.5 至 4 kHz
- 速度环带宽最大值: 0 至 1000 Hz
- 位置环带宽最大值: 1 至 250 Hz
- 峰值时间: 5 秒
材质构成
内部采用高性能 IGBT 功率模块和双处理器控制架构,外部为导热性能优异的铝合金外壳,确保高效散热和电磁屏蔽。
结构特征
超薄机身设计,支持并排安装,极大节省控制柜空间。所有功率和信号连接器均采用防呆设计,防止误插。
工作原理
驱动器通过所选的现场总线接收上位运动控制器的指令。内部双处理器系统并行处理通信协议和运动控制算法,确保通信周期与伺服更新周期严格同步。通过高刷新率(1.5 MHz)的电流环和先进的观测器技术,实时补偿负载扰动和机械非线性,输出精确的 PWM 信号驱动电机。
安装要求
- 必须确保控制柜内通风良好,环境温度不超过 55°C(无需降额)。
- 现场总线电缆必须使用屏蔽双绞线,并遵循相应的布线规范(如 EtherCAT 的 100m 站间距离限制)。
- 驱动器外壳必须通过低阻抗路径连接到机柜的保护接地排。
- 电机动力电缆的屏蔽层必须在驱动器端 360° 环接。
使用注意事项
- 在 WorkBench 中正确配置现场总线参数(如站号、PDO 映射、同步周期)后再上电。
- 利用六通道实时示波器功能监控关键变量,快速诊断振动或跟踪误差问题。
- 若出现 “Over Temperature” 故障,首先检查负载率、散热条件和风扇状态。
- 长期存储(超过 1 年)后首次上电,需按照手册对直流母线电容进行预热重构。