描述
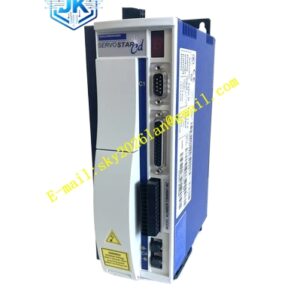
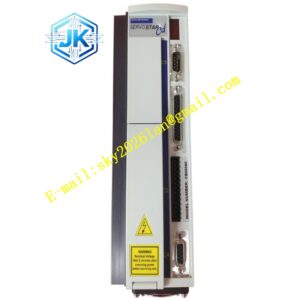
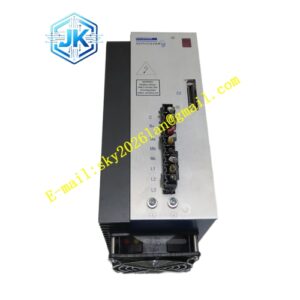
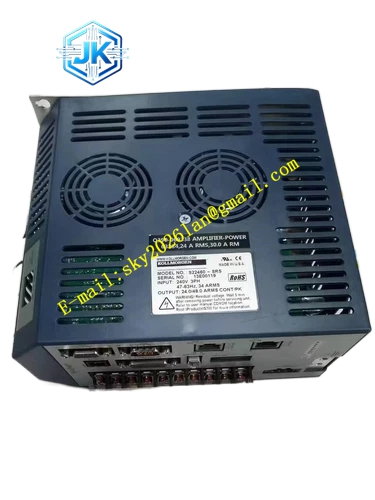
Kollmorgen S22460-SRS
技术规格
- 产品系列: SERVOSTAR S200 系列
- 输入电压: 24V DC(兼容 120-240V AC)
- 额定输出电流: 6A(标准版)/ 60A(高功率版)
- 峰值输出电流: 18A(标准版)/ 120A(高功率版)
- 额定功率: 60W(基础版)/ 100W(高功率版)
- 控制模式: 位置 / 速度 / 扭矩 / 同步控制
- 通信接口: EtherCAT、CANopen、RS-232/485、SynqNet(选配)
- 位置精度: ±0.001mm(24 位高分辨率反馈)
- 速度环带宽: 800Hz(动态响应 < 1ms)
- 工作温度: -20℃ 至 +60℃
- 防护等级: IP20(机柜安装)
- 物理尺寸: 100mm × 70mm × 25mm(紧凑型)
- 重量: 0.3kg
功能特点
- 毫秒级响应: 800Hz 速度环带宽(行业领先水平),同步误差 < 1μs
- 高精度定位: 24 位高分辨率编码器反馈,自适应陷波滤波器抑制机械谐振,轨迹偏差降低 40%
- 应急电源设计: “Keep Alive” 应急电源设计,急停后 0.5 秒恢复运行
- 工业级鲁棒设计: 铝镁合金壳体通过 10g/200Hz 随机振动认证(IEC 60068-2-64)
- 三重保护机制: 过压 / 过流 / 过热实时监测(IEC 61800-5-1)
- 开放生态整合: 原生兼容西门子 / 罗克韦尔 PLC,电子齿轮 / 凸轮曲线一键配置
- Automation Suite™ 开发环境: 支持自定义 PID 算法与安全协议(STO/Safe Motion)
- 模块化设计: 允许快速更换故障组件,提升维修便捷性
应用场景
- 工业机器人关节驱动: 为 KUKA KR AGILUS 提供 120A 峰值电流,0.5 秒完成 20kg 负载高速抓取(重复定位精度 ±0.01mm)
- 半导体制造设备: 驱动晶圆台精密运动,±0.001mm 步进定位适配 28nm 光刻工艺
- 医疗影像系统: 控制 CT 机滑环 3000rpm 恒速旋转,确保 DICOM 影像零运动伪影
- 高速印刷机械: 电子齿轮同步多组张力辊,套色误差 < 0.1mm
- 工业自动化: 控制输送带、填充设备和包装机械等,实现高精度的生产和包装
- 数控机床: 实现对工具或工件的高精度位置和速度控制,提高加工质量和效率
- 医疗设备: 用于精密的医学成像设备、手术机器人和实验室设备等,确保设备的精确运行
性能参数
- 额定输出电流: 6A(标准版)/ 60A(高功率版)
- 峰值输出电流: 18A(标准版)/ 120A(高功率版)
- 额定功率: 60W(基础版)/ 100W(高功率版)
- 位置精度: ±0.001mm
- 速度环带宽: 800Hz
- 动态响应: < 1ms
- 同步误差: < 1μs
- 系统能效比: ≥ 95%
材质构成
采用铝镁合金壳体,通过 10g/200Hz 随机振动认证(IEC 60068-2-64),确保在恶劣工业环境中的可靠运行。
结构特征
紧凑型设计,尺寸 100mm × 70mm × 25mm,重量仅 0.3kg,显著优化控制柜空间利用率。模块化设计允许快速更换故障组件,提升维修便捷性。
工作原理
驱动器采用全数字化矢量控制技术,通过 24 位高分辨率编码器反馈实现 ±0.001mm 级定位精度。速度环带宽达 800Hz,动态响应 < 1ms,同步误差 < 1μs。自适应陷波滤波器自动识别机械谐振频率并动态调整控制参数,抑制机械谐振,轨迹偏差降低 40%。”Keep Alive” 应急电源设计确保急停后 0.5 秒恢复运行。驱动器通过 EtherCAT、CANopen、RS-232/485、SynqNet(选配)等通信接口与上位机进行数据交换,支持位置、速度、扭矩及多轴同步控制模式。