描述
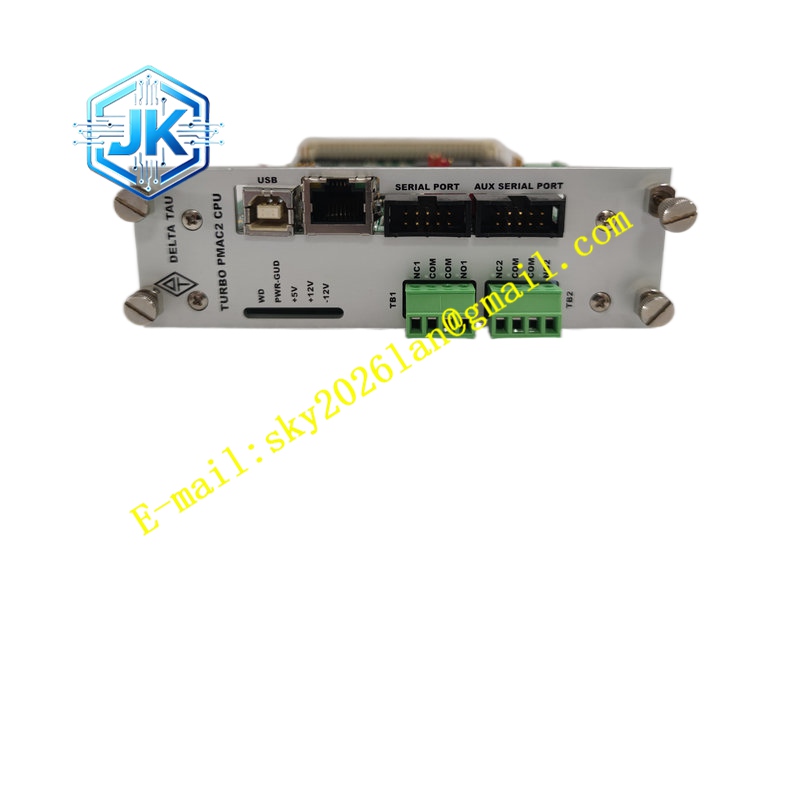
Delta Tau PMAC2A-ETH 603871-106
技术规格
- 品牌:Delta Tau(欧米龙自动化旗下)
- 产品系列:PMAC2A 系列
- 产品型号:PMAC2A-ETH 603871-106
- 核心处理器:Motorola DSP56303,主频 80MHz
- 用户 SRAM:256K × 24 位
- Flash 存储器:1M × 8 位(用于固件与用户程序备份)
- 控制轴数:最多 8 轴(可扩展至 32 轴)
- 伺服周期:单轴 62.5μs,多轴联动 125μs
- 模拟量输出:±10V,12 位分辨率,每轴 1 路
- 脉冲方向输出:每轴 1 路,最高频率 1MHz
- 编码器输入:每轴 3 路差分/单端编码器接口
- 数字量 I/O:32 点通用 TTL 电平 I/O(16 点复用端口 + 16 点光耦隔离端口)
- 霍尔传感器输入:每轴 UVW TTL 电平霍尔输入
- 通信接口:100Mbps 以太网接口、RS-232 串行接口
- 支持协议:以太网 TCP/IP、Modbus TCP、Delta Tau 专有协议
- 手轮接口:2 路正交编码器输入、2 路脉冲(PFM/PWM)输出
- 电源输入:+5V DC、±12V DC(±12V 仅用于模拟量输入输出)
- 功耗:典型值 15W
- 工作温度:0°C 至 50°C
- 存储温度:-20°C 至 70°C
- 工作湿度:10% 至 90%(无凝露)
- 安装方式:面板安装或机架安装
- 外形尺寸:178mm × 127mm × 38mm
- 重量:约 600g
功能特点
- 高性能 DSP 处理:采用 80MHz DSP56303 处理器,配合 256K × 24 位用户 SRAM,能够实时执行复杂的运动控制算法,实现高精度轨迹控制。
- 以太网实时通信:集成 100Mbps 以太网接口,支持 TCP/IP 协议,实现与上位机的高速数据交换,便于远程监控、参数配置与数据采集。
- 多轴联动控制:支持最多 8 轴独立控制,通过 MACRO 环网可扩展至 32 轴,满足复杂多轴联动应用需求。
- 先进伺服算法:内置 PID 控制、陷波滤波器、速度/加速度/摩擦力前馈补偿、S 曲线加减速、动态前瞻(Lookahead)及 NURBS 插补等高级算法。
- 丰富 I/O 接口:板载 32 点通用 I/O、每轴 3 路编码器输入、UVW 霍尔输入及手轮接口,减少外部扩展模块需求。
- 灵活编程环境:支持 PMAC 专用编程语言、G 代码、C 语言及 VC++/VB 等上位机语言开发,内置软件 PLC,最多可扩展至 1024 点 I/O。
- 完善保护功能:具备过载保护、过热保护、限位保护、编码器故障检测等多重安全保护机制。
应用场景
- 数控机床:控制铣床、车床、磨床等多轴联动,实现复杂零件的高精度加工。
- 工业机器人:用于六轴机器人、SCARA 机器人的关节控制,实现精准轨迹运动。
- 半导体制造:控制晶圆切割、贴片、键合等设备,满足微米级定位精度要求。
- 激光加工:用于激光切割、焊接、打标设备的运动控制,实现高速高精度加工。
- 精密测量:控制三坐标测量机、激光干涉仪等精密测量设备的运动轴。
- 印刷包装:控制印刷机、模切机的多轴同步运动,确保套印精度与裁切质量。
性能参数
- 处理器主频:80MHz
- 伺服周期:单轴 62.5μs,多轴 125μs
- 模拟量输出分辨率:12 位
- 脉冲输出最高频率:1MHz
- 编码器输入通道:每轴 3 路
- 数字量 I/O:32 点
- 通信速率:以太网 100Mbps,RS-232 最高 115.2kbps
- 控制轴数:8 轴(可扩展至 32 轴)
- 工作温度:0°C 至 50°C
- 平均无故障时间:≥ 150,000 小时
材质构成
- 外壳:铝合金机壳,表面阳极氧化处理,兼具散热与电磁屏蔽功能。
- PCB 基板:FR-4 玻璃纤维环氧基板,多层板设计,关键信号线进行阻抗控制与隔离处理。
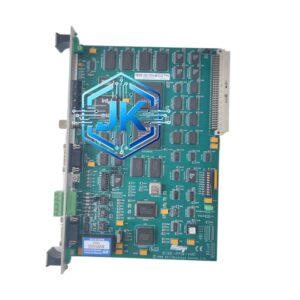
- 连接器:采用 50 针 IDC 连接器用于放大器/编码器接口,34 针 IDC 连接器用于标志信号接口,RJ45 以太网接口,DB9 RS-232 接口。
- 核心芯片:Motorola DSP56303 数字信号处理器、FPGA 逻辑芯片、以太网 PHY 芯片、隔离型通信芯片。
- 指示灯:前面板 LED 指示灯,显示电源、通信、运行状态。
- 散热结构:铝制外壳被动散热,无风扇设计。
结构特征
- 紧凑模块化设计:体积小巧(178mm × 127mm × 38mm),节省控制柜安装空间。
- 前面板接口布局:LED 状态指示灯、以太网接口、RS-232 接口、电源接口集中布置于前面板,便于接线与状态查看。
- 标准连接器:采用工业标准 IDC 连接器,接线规范,便于批量生产与维护。
- 安装孔位:四角设有安装孔,支持面板安装或机架安装。
- 接地设计:外壳与 PCB 地平面可靠连接,确保电磁兼容性。
- 铭牌标识:外壳侧面标注型号、序列号、电气参数与认证标志。
工作原理
PMAC2A-ETH 的核心工作原理是基于高速 DSP 对运动轨迹的实时插补计算与闭环控制。上位机通过以太网或 RS-232 接口向控制器下发运动指令(如目标位置、速度、加速度、插补类型)。控制器内部的 DSP56303 处理器接收指令后,结合预设的运动控制算法进行实时插补运算,生成各轴的模拟量电压信号或脉冲方向信号,通过输出通道发送给伺服驱动器。
伺服驱动器驱动电机运转,电机编码器将实际位置与速度信号反馈回控制器的编码器输入通道。控制器内部的闭环控制算法将反馈值与目标值进行比较,实时修正输出信号,消除位置与速度误差,从而实现高精度的运动控制。
通信方面,控制器通过以太网接口与上位机保持高速数据交换,实时上报各轴状态、故障信息与运行参数。内置的软件 PLC 独立于运动控制任务运行,可处理逻辑控制、I/O 监控等后台任务,最多支持 32 个异步 PLC 程序同时运行。
安装要求
- 将控制器固定于控制柜面板或机架上,使用 M3 螺丝通过四角安装孔紧固。
- 安装环境温度保持在 0°C 至 50°C 范围内,避免阳光直射和高温热源。
- 设备周围预留至少 3cm 散热空间,确保空气流通。
- 电源接线使用 0.5-1.5mm² 导线,按照端子标识正确接入 +5V、±12V 电源。
- 以太网线缆使用 Cat5e 及以上规格屏蔽双绞线,长度不超过 100 米。
- 编码器线缆使用屏蔽双绞线,屏蔽层单端接地,减少电磁干扰。
- 设备外壳可靠接地,接地电阻小于 4Ω。
- 避免安装在强电磁干扰源附近,间距至少 30cm。
- 安装前确认所有接线正确无误,严禁带电插拔连接器。