描述
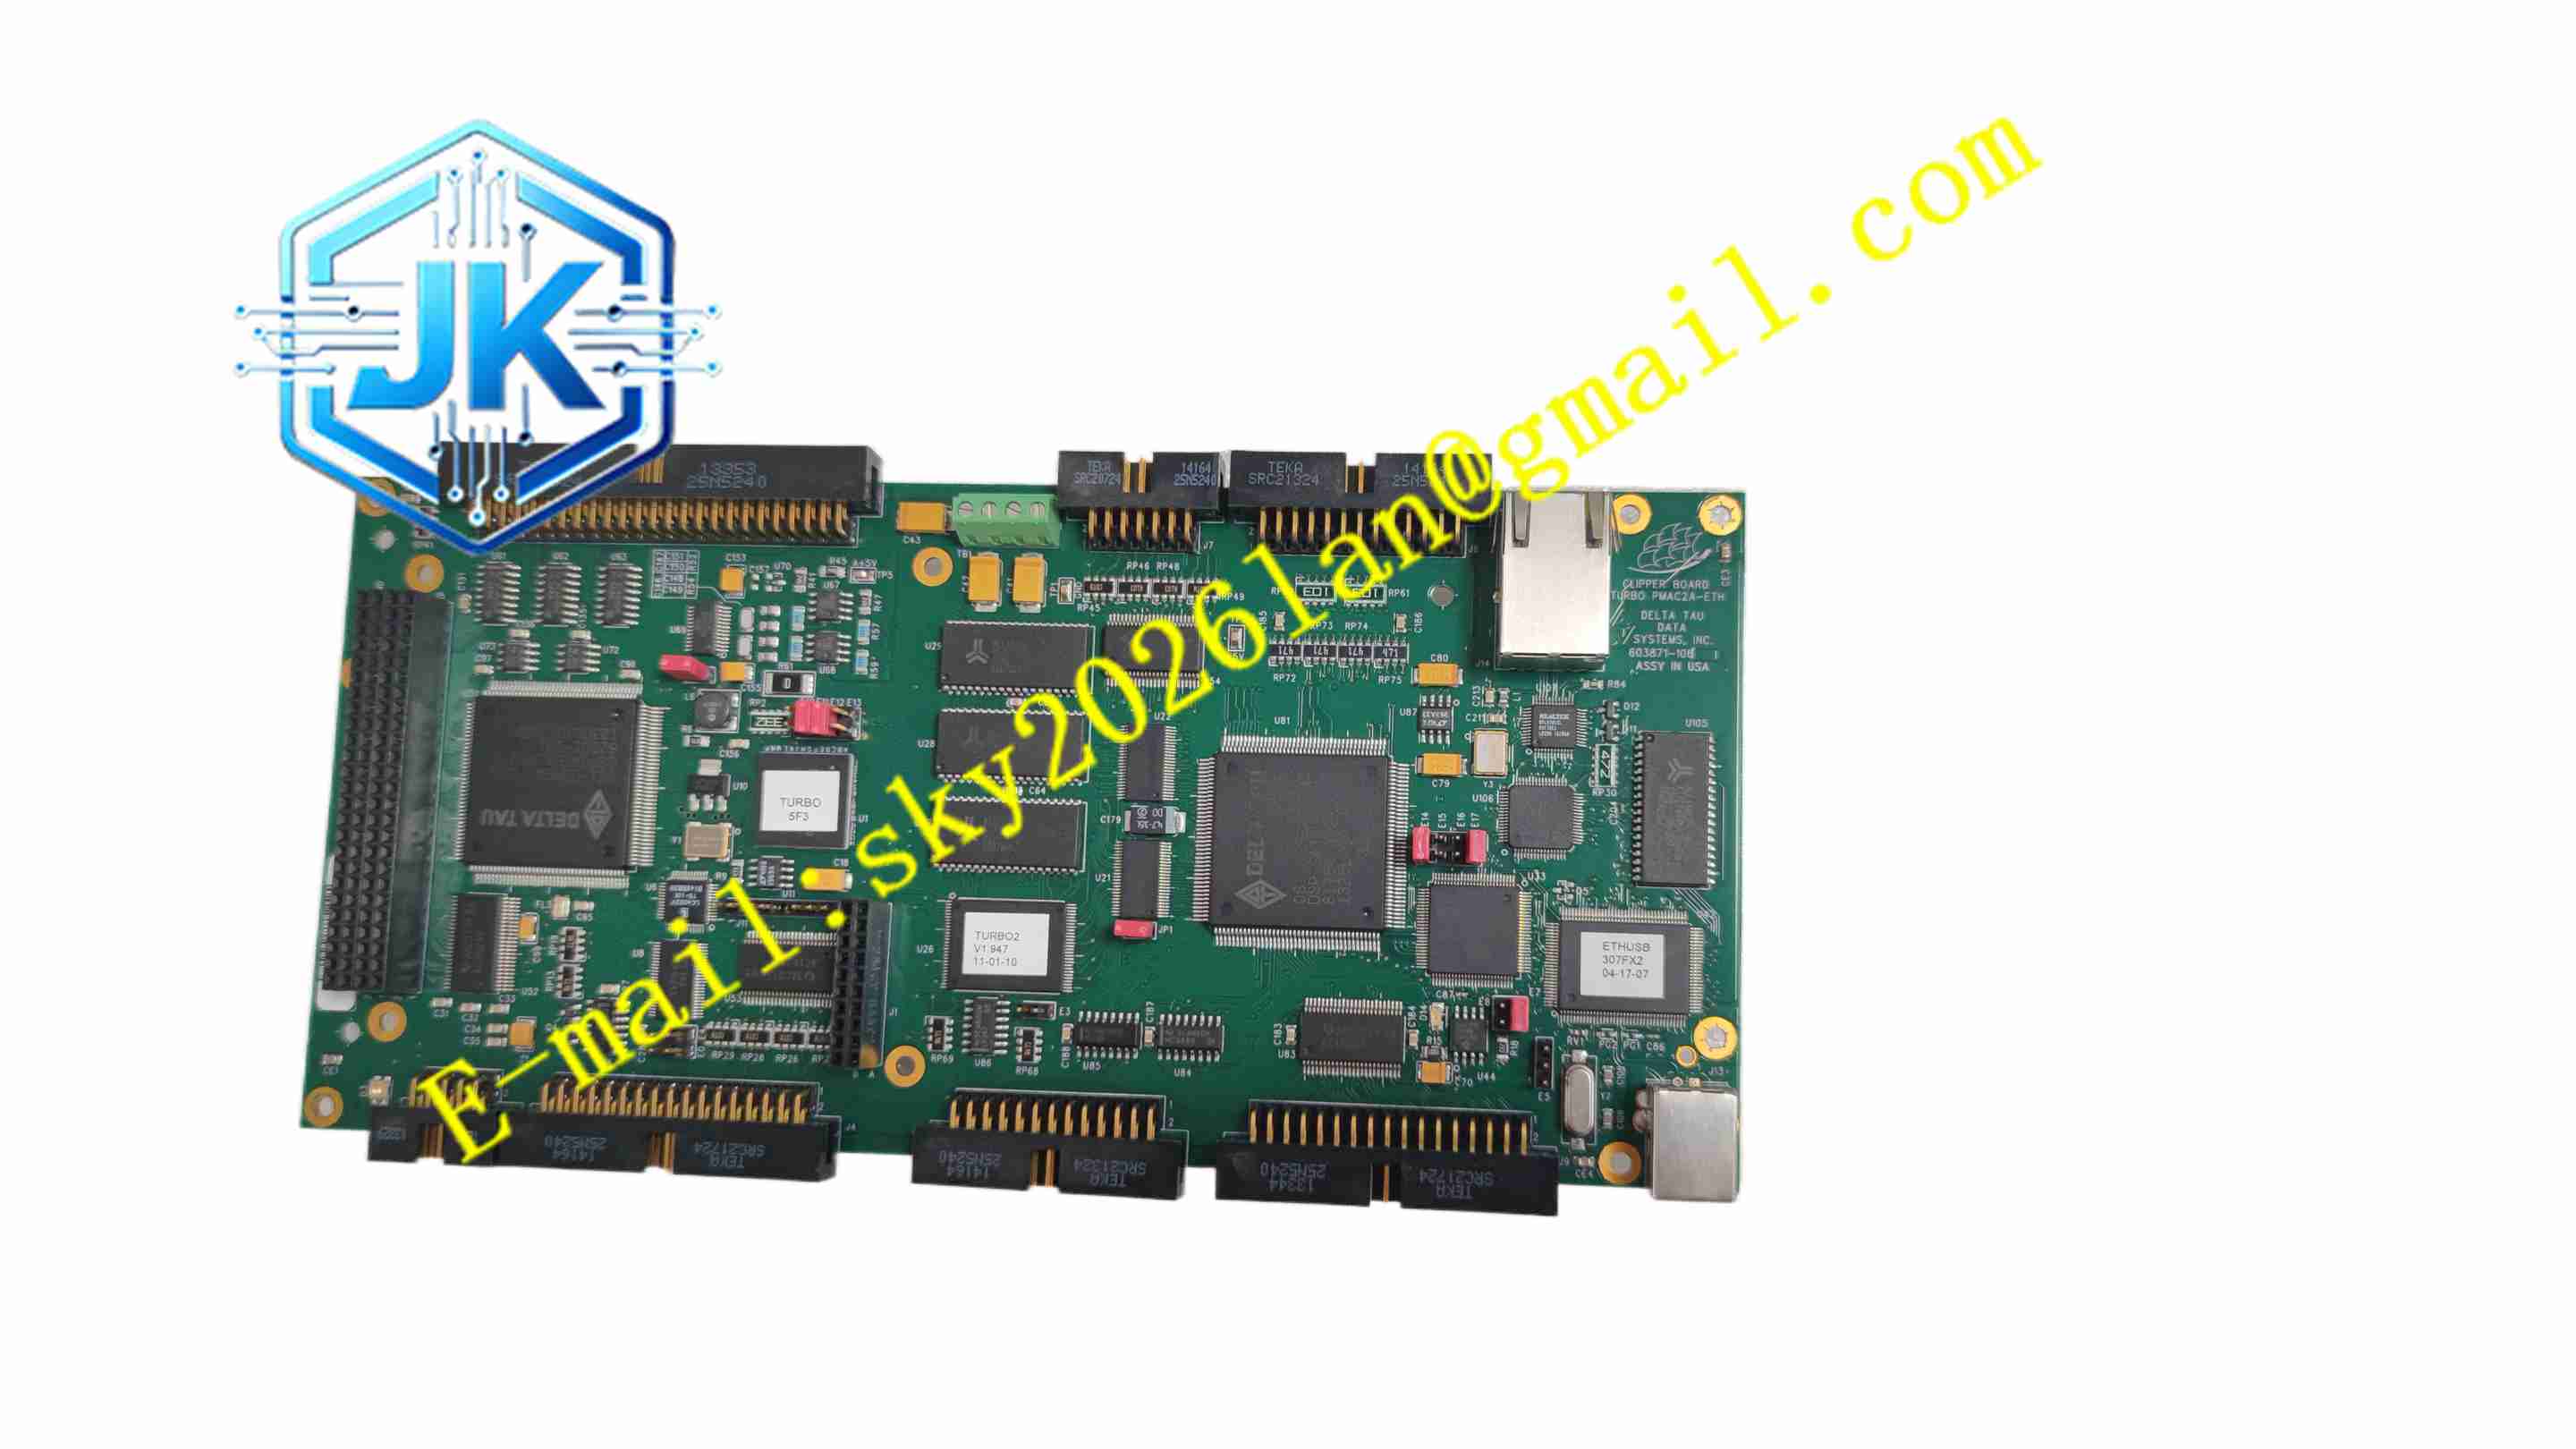
DELTA TAU PMAC2 CPU
技术规格 核心处理器:专用 DSP 运动控制数字信号处理器 控制轴能力:单 CPU 板基础支持 4 轴控制,搭配 ACC 扩展板可扩展至多轴 控制输出类型:±10V 模拟伺服输出,或脉冲方向脉冲输出 编码器接口:支持增量式正交编码器输入,A/B/Z 相信号 总线架构:PC/104 总线、PCI 总线多种硬件版本可选 板载存储:闪存存储固件、运动程序、PLC 程序;RAM 作为程序运行内存 数字 I/O:板载基础数字输入输出通道 通信接口:RS232 串口、以太网接口 供电:板卡由机架 / PC 插槽供电 工作温度:0℃ ~ +55℃ 储存温度:-40℃ ~ +85℃ 相对湿度:5%~90%,无凝露 防护等级:IP20,安装于工控机箱内部 软件:PMAC 运动控制软件,支持 G 代码、运动脚本、PLC 逻辑编程
功能特点 DSP 硬件实时运动运算,独立于上位计算机运行运动控制闭环,上位机仅下发任务指令,不参与实时伺服运算,保证运动时序稳定。 支持多种运动模式:点位定位、直线插补、圆弧插补、连续轨迹运动、电子凸轮、飞剪追剪、龙门双驱同步、主从同步控制。 内置可编程 PLC 逻辑引擎,可编写工业逻辑、安全联锁、I/O 处理程序,PLC 程序与运动任务并行独立运行。 支持 G 代码解析,可直接读取 CNC 标准 G 代码,用于数控加工设备。 编码器高速位置采集,实时位置闭环,支持位置误差超限、跟随误差超限硬件报警。 支持多板卡同步,多块 PMAC2 CPU 通过同步总线实现多控制器之间时钟同步。 板载硬件看门狗,程序异常、DSP 卡死时自动复位,输出安全停机信号。 支持多种伺服驱动器接口,可连接模拟量伺服驱动器,或脉冲型步进 / 伺服驱动器。 支持上位机通过串口、以太网进行程序下载、参数配置、状态监控、位置实时读取。 上电硬件自检,检测 DSP、内存、编码器接口、通信链路故障,故障状态上报上位软件。
应用场景 数控铣床、雕刻机、磨床多轴运动控制,激光切割、激光焊接设备,半导体晶圆加工设备,机器人多轴联动控制,包装机械飞剪、追剪控制,龙门机床双轴同步控制,自动化精密装配设备。
性能参数 DSP 运动运算周期短,伺服闭环刷新速度快,多轴插补轨迹平滑无抖动。 编码器位置采样精度高,正交信号解码无丢脉冲。 电子凸轮、飞剪同步时序精准,高速工况同步误差极低。 PLC 逻辑扫描周期稳定,可处理高速数字 I/O 联锁信号。 长时间连续运行,运动参数、存储程序不会丢失。 多轴联动轨迹插补精度高,高速运动无轮廓畸变。
材质构成 PCB 基板:多层 FR4 玻纤环氧印制电路板,高速信号阻抗匹配布线,三防涂层。 核心元器件:DSP 数字信号处理器,闪存存储芯片,RAM 内存芯片,编码器差分接收芯片,DAC 数模转换芯片,FPGA 逻辑芯片,看门狗电路,串口 / 以太网 PHY 芯片。 挡板:钢制金属机箱挡板,通信接口开孔。 连接器:DB 串口接头、网口,镀金触点。 固定配件:不锈钢固定螺丝。
结构特征 标准板卡结构,PC/104 版本为堆叠式板卡,PCI 版本为全高 PCI 板卡。 金属挡板搭载 RS232 串口、以太网通信接口,状态 LED 指示灯窗口。 板卡背部金手指对接 PC/104 或 PCI 总线。 电路板分区布局:DSP 主控区域、存储区域、编码器差分接收区域、DAC 模拟输出区域、通信接口区域。模拟信号与数字信号分区布线,减少数字噪声串扰至模拟伺服输出。金属挡板和机箱壳体接触,实现电磁屏蔽,降低外部射频干扰。
工作原理 板卡插入工控机 PC/104 堆叠机架或 PCI 插槽,插槽提供板卡供电,上电执行硬件自检,加载闪存内固件、运动程序、PLC 程序。上位计算机通过以太网或者 RS232 下发运动任务、G 代码或者参数指令,指令送入 DSP 处理器。DSP 执行运动规划、轨迹插补,计算各轴目标位置,通过 DAC 转换输出 ±10V 模拟伺服指令,或者输出脉冲方向信号给伺服驱动器。伺服电机编码器反馈 A/B/Z 正交位置信号送入板卡,差分接收电路解析位置数值,DSP 对比目标位置和实际反馈位置,执行 PID 位置闭环运算,实时修正输出指令。内置 PLC 引擎并行扫描 I/O 信号,执行安全联锁、逻辑判断。硬件看门狗持续监测 DSP 运行状态,DSP 程序卡死时,自动触发安全停机,切断伺服输出。所有运动状态、报警信息通过通信接口实时上传上位机。
安装要求 工控整机断电,佩戴防静电手环,将 PMAC2 CPU 板卡插入 PC/104 机架或 PCI 插槽,拧紧金属挡板固定螺丝。 编码器屏蔽线缆、伺服模拟指令屏蔽线缆接入板卡对应接口,严格按照引脚定义接线。 工控机箱可靠接地,金属挡板与机箱壳体紧密贴合。 伺服模拟信号线、编码器信号线远离变频器、大功率电机动力电缆,单独敷设。 电脑开机,安装 PMAC 上位配置软件,建立通信连接,下载运动程序、PLC 程序,配置伺服 PID 参数,执行原点标定,测试点位、插补、同步运动功能。
使用注意事项 插拔板卡前释放人体静电,静电损坏 DSP、FPGA、高速编码器接收芯片。 ±10V 模拟伺服输出回路禁止接入高压信号,烧毁 DAC 电路。 编码器线缆必须使用屏蔽双绞线,屏蔽层单端接地,消除共模干扰。 修改运动程序、PLC 程序前完整备份工程文件。 定期检查通信接头、编码器接头,积尘氧化会造成位置丢脉冲、通信中断。 不可超出额定温湿度范围运行板卡。 运动轨迹异常优先检查编码器线缆、伺服驱动器,再排查 PMAC2 CPU 板卡硬件。