描述
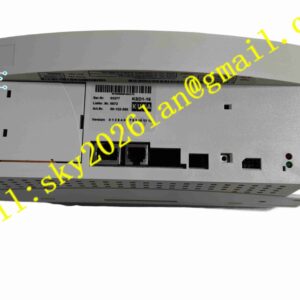
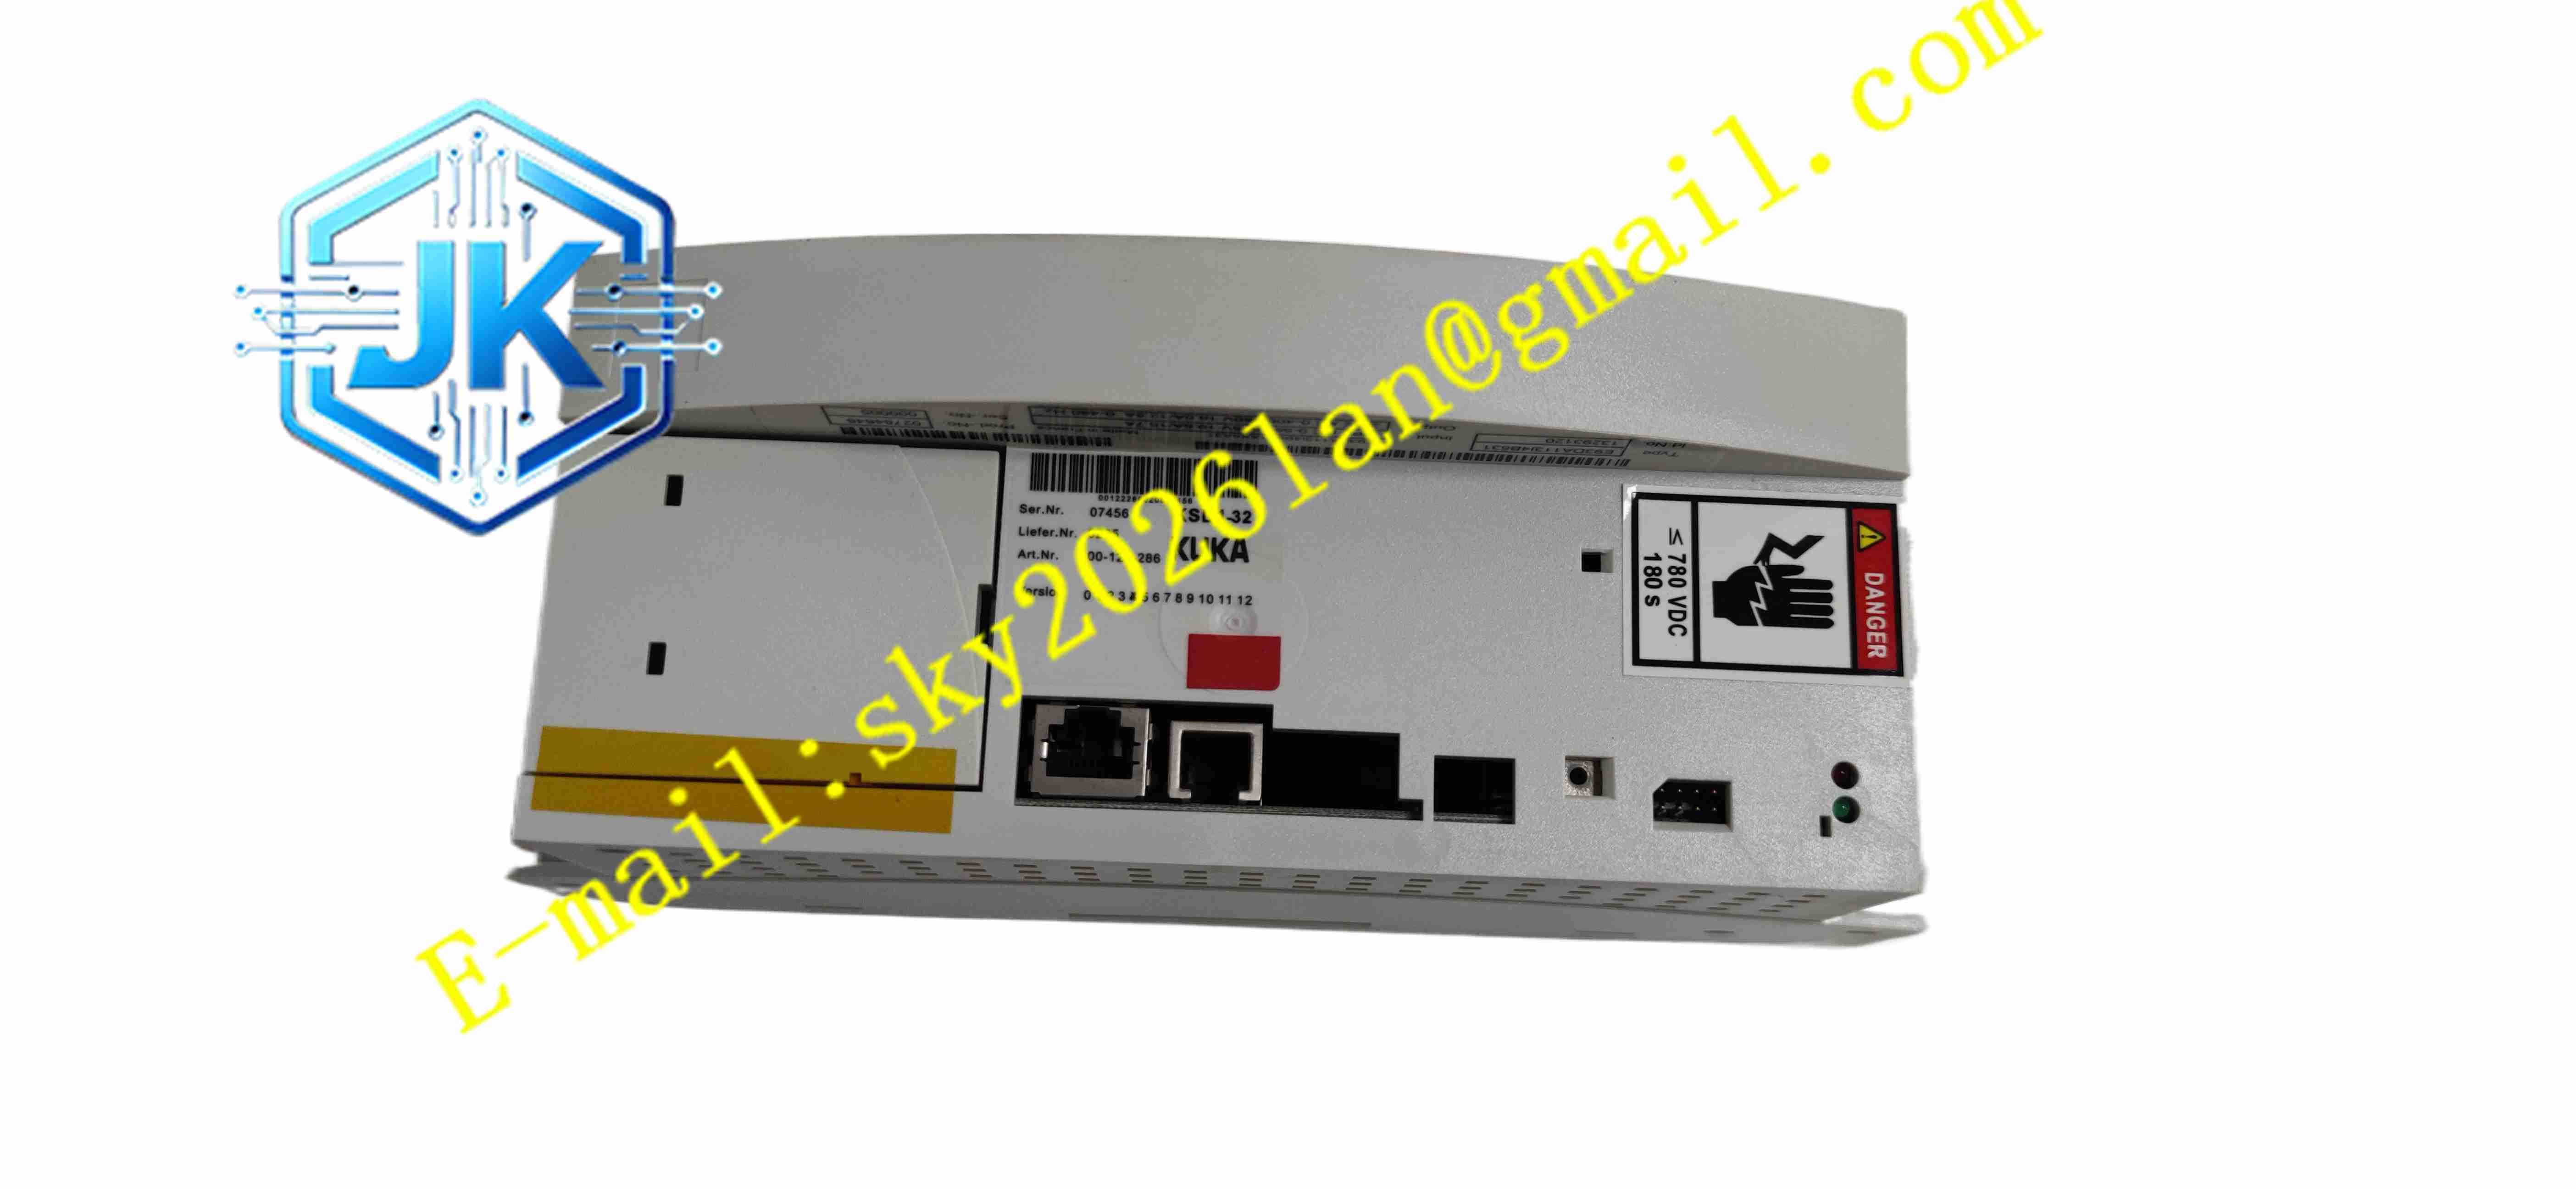
KUKA KSD1-32
技术规格 适配 KR C4 KPC4 控制系统;EtherCAT 实时总线;单轴大功率伺服驱动;内置双通道 STO 安全转矩关断;位置、速度、扭矩闭环控制;适配库卡大功率机器人伺服电机;直流母线供电;机架插件式安装;支持高分辨率编码器反馈采集。
功能特点 大功率全数字三环闭环控制,支持大惯性负载,机器人急加速、急减速工况下稳定输出扭矩,抑制负载扰动;EtherCAT 实时总线,高速同步接收上位运动指令,实时回传高分辨率编码器位置数据;双通道独立 STO 安全关断回路,硬件级切断电机转矩,满足工业安全认证;支持高分辨率绝对值编码器信号采集,断电后保持电机位置信息;硬件实时监测过流、短路、过压、欠压、散热器超温、编码器断线故障,故障触发立即封锁 PWM 输出;支持电机参数自动辨识,驱动器自动读取大功率电机参数;具备过载保护、短路保护、浪涌保护,保护驱动器与大功率机器人电机;前面板 LED 指示灯直观显示驱动器就绪、运行、故障状态。
应用场景 KR C4 系列大负载库卡工业机器人;重型物料搬运机器人;重型焊接机器人;大型码垛机器人;铸造、锻造重型机器人;机床上下料重载机器人。
性能参数 工作环境温度 0℃至 55℃;存储温度 – 20℃至 70℃;相对湿度 5%~90% 无凝露;防护等级 IP20;EMC 电磁兼容符合工业机器人 IEC61000 标准;短时峰值过载能力满足重载机器人动态冲击负载。
材质构成 壳体为加厚压铸铝合金,阳极氧化处理,大面积散热鳍片;PCB 基板为厚层玻纤环氧树脂覆铜板;大功率工业 IGBT 功率模块;接线端子加厚黄铜镀镍;控制采样芯片选用宽温高可靠工业元器件;功率回路与信号回路电气隔离设计。
结构特征 机架插件式大功率模块结构,适配 KR C4 控制柜驱动机架;壳体大面积散热鳍片,依靠控制柜强制风冷散热;前面板布置状态 LED 指示灯、EtherCAT 总线接口、编码器接口;背部布置大功率直流母线端子、电机动力输出端子、STO 安全回路端子;内部大功率功率回路与微弱编码器信号回路物理分区隔离,降低电磁噪声干扰。
工作原理 控制柜直流母线高压直流电接入 KSD1-32 功率端子。KPC4 主机通过 EtherCAT 总线下发关节目标位置指令,驱动器三环控制器接收指令,采集大功率机器人电机绝对值编码器反馈信号,实时运算输出 PWM 波形,驱动 IGBT 模块输出三相交流电,控制机器人关节电机运转。驱动器持续监测母线电压、输出电流、散热器温度、编码器信号,检测故障时硬件封锁 PWM 输出。STO 安全回路触发时,硬件直接切断电机转矩输出,不依赖软件程序。
安装要求 模块卡装在 KR C4 控制柜驱动机架,拆装前切断控制柜总电源,等待直流母线大容量电容充分放电。电机动力电缆、编码器线缆使用库卡原厂大功率屏蔽电缆,屏蔽层控制柜单点接地,动力线缆与编码器信号线分开布线。大功率动力端子必须充分紧固,防止大电流工况发热。上电后,KPC4 系统识别驱动器,匹配电机参数,执行机器人轴标定。控制柜风道保持通畅,保障散热。
使用注意事项 大功率机器人控制柜内部存在高压直流母线,拆装操作必须断电等待电容放电;禁止带电插拔驱动器、动力线缆、编码器线缆;动力端子松动会造成发热烧毁端子,定期巡检紧固;STO 安全回路接线完成后必须执行安全回路测试;更换驱动器后,校验编码器零点,重新标定机器人关节;定期清理散热器灰尘,避免过热故障。