描述
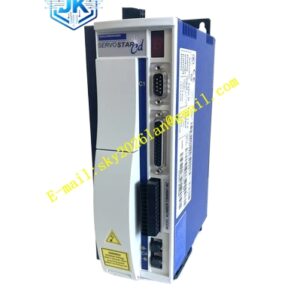
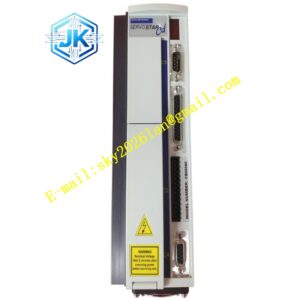
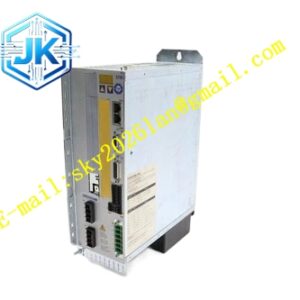
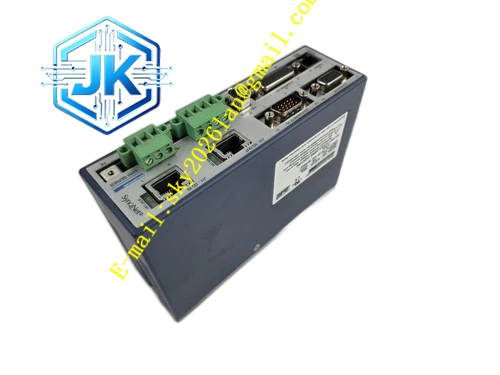
Kollmorgen S20330-CNS
技术规格
- 输入电压:90 VDC标称(20至90 VDC范围)
- 连续输出电流:3安培有效值
- 峰值输出电流:9安培有效值
- 通信接口:CANopen现场总线,支持DS301与DSP402配置文件
- 节点类型:带CANopen协议的配置文件节点
- 控制逻辑电源:10至26 VDC
- 反馈支持:旋转变压器、增量式编码器、SFD
功能特点
- 完整的CANopen通信,支持SDO、PDO与NMT服务
- CiA DSP402驱动与运动控制设备配置文件
- 通过CANopen同步对象实现同步运动
- 通过CANopen指令对象实现电子齿轮
- 256项运动任务可存储在驱动器内存中
- 通过CANopen可配置16种回零方式
- 可通过对象字典选择速度、位置与转矩模式运行
- 故障报告生成紧急对象
- 通过心跳与节点守护进行网络监控
应用场景
- 基于CANopen的机器控制系统
- 分布式自动化架构
- 带集中PLC控制的包装机械
- 带网络化驱动器的物料搬运输送系统
- 带CAN总线系统的农业与移动设备
- 可再生能源跟踪系统
性能参数
- CANopen通信周期时间与运动控制要求兼容
- 通过现场总线实时执行位置与速度指令
- 高速PDO映射,实现快速数据交换
- 在正确配置的CANopen网络内具备确定性运动性能
结构特征
- 标准S200系列机械封装,带CANopen连接器
- 双RJ45或9针D-sub CAN总线连接器
- 终端电阻开关,用于网络终端
- 与其他S200变型相同的紧凑外形
工作原理 驱动器在工业控制网络上作为CANopen从站节点运行。主机控制器(PLC或运动控制器)通过CANopen服务数据对象与过程数据对象发送运动指令、参数与控制字。内部处理器解释这些指令并执行相应的运动曲线,同时将实际位置、速度与状态报告回网络。电流环、速度环与位置环在驱动器本地闭合,以实现最佳性能。
安装要求
- 使用适当屏蔽与终端的CANopen网络连接
- 通过旋转开关或软件配置节点地址
- 确保CAN总线波特率与网络配置匹配
- 若网络拓扑需要,提供隔离24 VDC逻辑电源
使用注意事项
- 验证CANopen节点ID不与网络中其他设备冲突
- 监测CAN总线错误计数器,确保通信完整性
- 通过CANopen故障反应参数配置紧急停止行为
- 保持网络电缆完整性,防止通信中断