描述
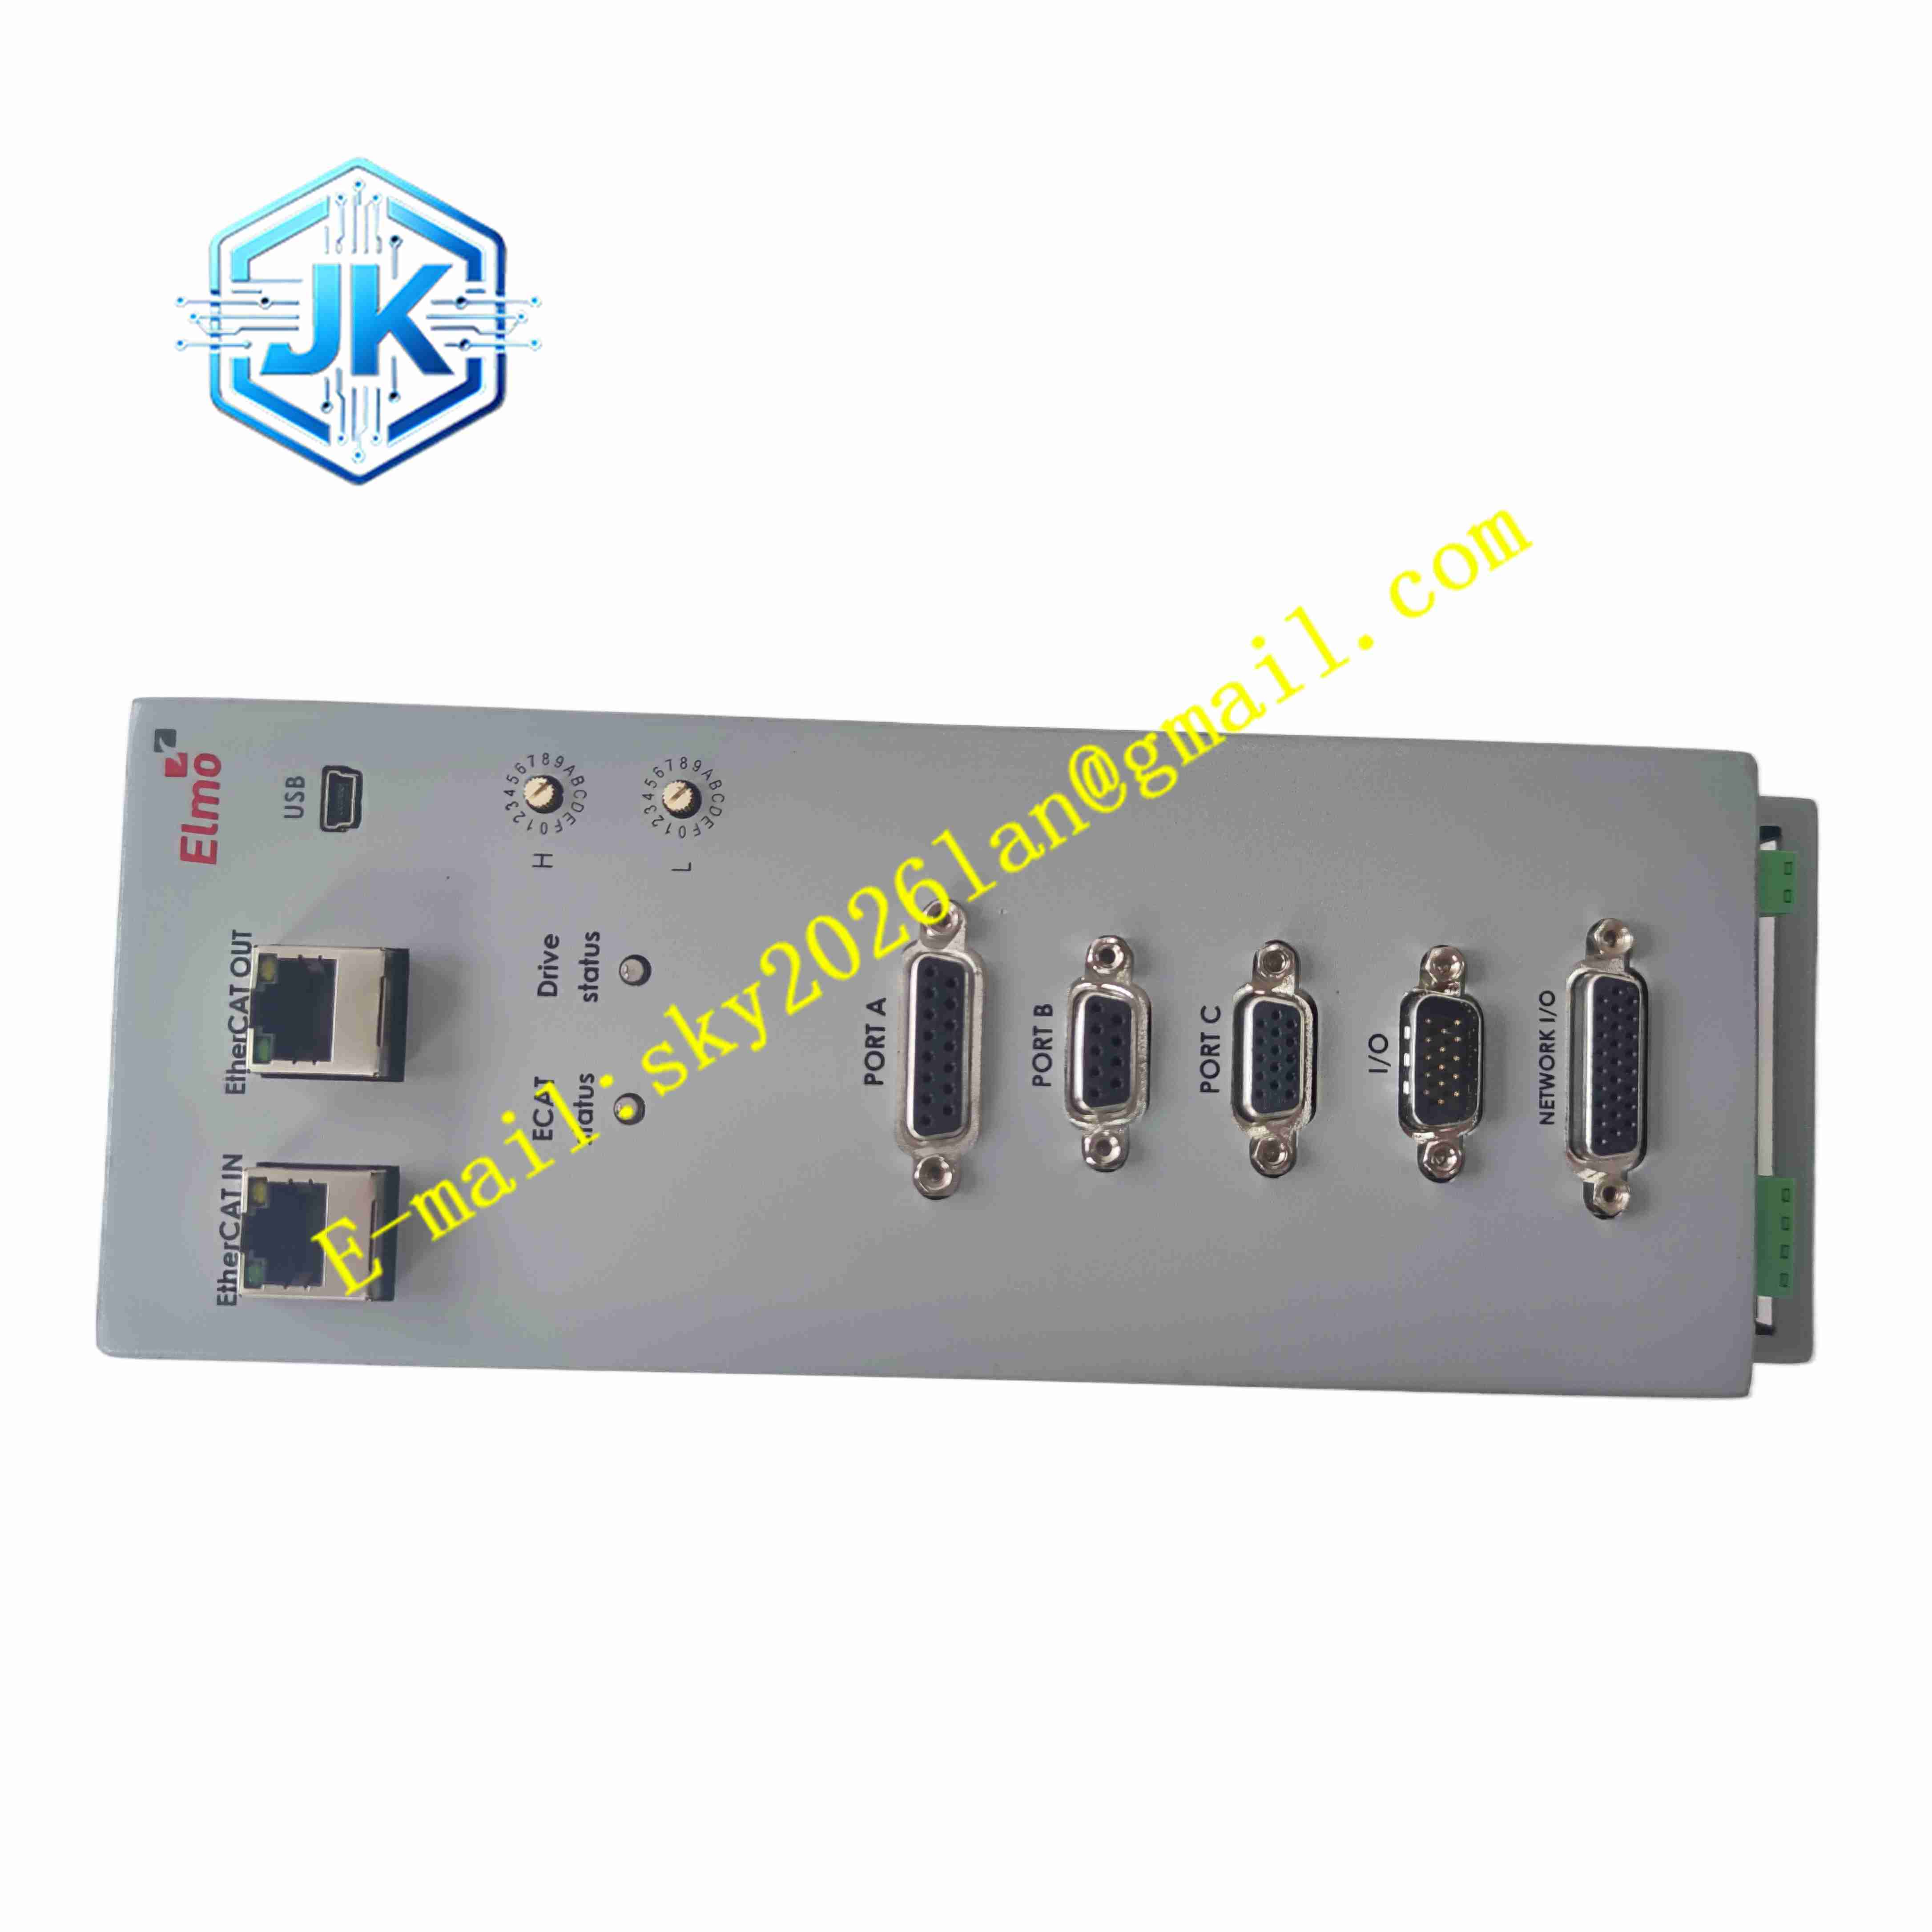
Elmo G-TUB30
技术规格
- 供电电压:12~96V DC
- 持续输出电流:30A 峰值,15A 连续
- 控制模式:电流环、速度环、位置环闭环控制
- 总线协议:EtherCAT,支持 CANopen
- 反馈类型:增量编码器、霍尔传感器、绝对值编码器
- 开关频率:最高 200kHz
- 工作温度:-40℃ ~ +70℃
- 相对湿度:5%~95%,无冷凝
- 防护等级:IP20
- 外形尺寸:110×75×22mm
- 重量:0.18kg
功能特点
- 三环全闭环伺服控制,动态响应带宽高,定位精度高。
- 自研 FASST 软开关技术,开关损耗低,电磁干扰大幅降低。
- 支持 EtherCAT 高速实时总线,多轴同步运动控制。
- 兼容多种伺服电机,无刷直流电机、有刷电机均可驱动。
- 内置过载、过流、过压、欠压、过热、编码器断线保护。
- 支持电子齿轮、凸轮、点位运动、随动同步功能。
- 体积超薄,高功率密度,节省设备安装空间。
- 宽温设计,耐受震动冲击,适合移动设备与机器人。
- 使用 EASII 软件完成参数配置、示波器调试、故障诊断。
- 硬件看门狗,内部故障时切断电机驱动输出。
应用场景
- 移动机器人 AGV、AMR 行走轴驱动
- 多轴自动化装配设备、精密检测平台
- 医疗设备精密运动机构
- 半导体设备小型伺服运动控制
材质构成
- 外壳:铝合金金属外壳,阳极氧化
- PCB 板:FR4 高功率电路板,三防涂层
- 功率器件:MOSFET 功率管
- 主控芯片:Elmo 专用运动控制 ASIC 芯片
- 接线端子:弹簧镀锡铜端子
- 保护器件:TVS、续流二极管
结构特征
- 超薄扁平金属壳体,外壳同时作为散热结构。
- 壳体两侧布置电源、电机、编码器、总线端子。
- 内部电路分区,功率驱动回路与控制信号回路隔离。
- 依靠金属壳体自然散热,无风扇。
工作原理 驱动器接收上位 EtherCAT 运动指令,通过电流、速度、位置三环算法运算,输出高频 PWM 信号驱动无刷伺服电机。编码器实时反馈电机转子位置与转速,持续修正输出,实现高精度运动控制。内置保护电路持续监测电压、电流、温度,异常状态立即关断输出。
安装要求
- 金属壳体紧贴设备金属底板安装,增强散热。
- 电机动力线、编码器线缆使用屏蔽双绞线,缩短布线距离。
- 直流电源增加储能电容与浪涌吸收器件。
- 机柜保护接地。
- 使用 EASII 软件完成电机辨识,整定伺服增益。
使用注意事项
- 运行时壳体温度升高,保证通风散热。
- 动力线缆与通讯线缆分开布线,降低 EMI 干扰。
- 修改伺服参数前备份工程文件。
- 备件操作佩戴防静电手环。
- 禁止超出电压与电流额定范围运行。