描述
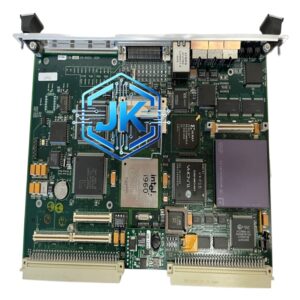
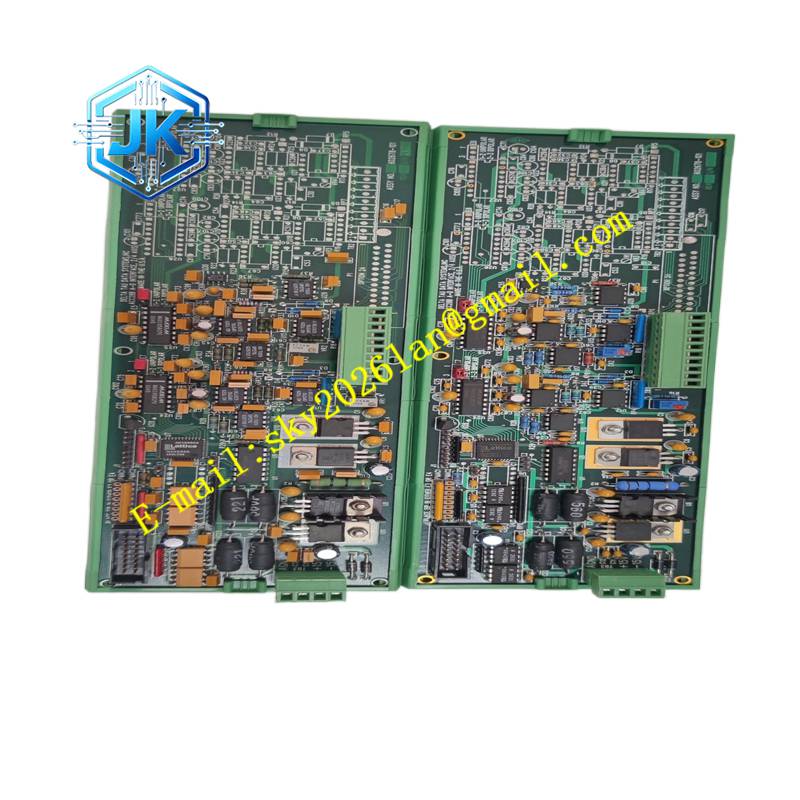
Delta Tau ACC28B-A-D INTERFACE 24 AXIS
技术规格:
- 品牌:Delta Tau(美国泰道)
- 型号:ACC28B-A-D
- 产品系列:Power PMAC 架构
- 产品类型:24 轴接口模块
- 控制轴数:最多支持 24 轴,可通过扩展支持更多
- 通信接口:EtherCAT 实时以太网
- 编程语言:Power PMAC 脚本语言,兼容 Turbo PMAC 指令集
- 编程环境:Power PMAC IDE(图形化界面,支持代码编写、调试和仿真)
- 实时操作系统:内置实时内核
- 多轴同步精度:≤1μs
- 轨迹规划:支持 PVT(位置-速度-时间)、样条插补、电子齿轮等高级功能
- 反馈接口:支持增量式编码器、绝对式编码器、旋转变压器等
- I/O 扩展:通过 EtherCAT 模块可扩展数字/模拟 I/O、PWM 输出等
- 工作温度:-20°C 至 +70°C
- 防护等级:控制器本体无防护,需配合机箱使用;EtherCAT 接口支持工业级防护
- 尺寸:紧凑设计,适合嵌入式或小型系统集成
功能特点:
- 24 轴控制能力:最多支持 24 轴同时控制,满足复杂多轴系统需求
- EtherCAT 实时通信:支持 EtherCAT 实时以太网,确保高速数据传输和低延迟控制
- 高精度同步:多轴同步精度≤1μs,满足高精度运动控制要求
- 高级轨迹规划:支持 PVT、样条插补、电子齿轮等高级轨迹规划功能
- 灵活编程:采用 Power PMAC 脚本语言,兼容 Turbo PMAC 指令集,提供图形化 IDE 编程环境
- 丰富反馈支持:支持增量式编码器、绝对式编码器、旋转变压器等多种反馈类型
- I/O 扩展能力:通过 EtherCAT 模块可扩展数字/模拟 I/O 和 PWM 输出
- 实时操作系统:内置实时内核,确保控制响应的确定性
- 紧凑设计:尺寸紧凑,适合嵌入式安装和小型系统集成
应用场景:
- 工业机器人:多关节机器人的高精度运动控制
- 半导体制造设备:晶圆搬运、检测等高精度自动化设备
- 航空航天:飞行模拟器、卫星测试设备等
- 医疗设备:手术机器人、影像设备等高精度医疗仪器
- 数控机床:多轴联动加工中心
- 自动化生产线:需要多轴同步控制的自动化设备
- 测试设备:需要高精度运动控制的测试和测量设备
性能参数:
- 控制轴数:最多 24 轴
- 通信协议:EtherCAT
- 多轴同步精度:≤1μs
- 工作温度:-20°C 至 +70°C
- 防护等级:本体无防护,EtherCAT 接口工业级防护
- 编程语言:Power PMAC / Turbo PMAC 兼容
- 轨迹规划:PVT、样条插补、电子齿轮
材质构成:
- 工业级 PCB 电路板
- 高性能处理器芯片
- EtherCAT 通信芯片
- 精密信号处理电路
- 工业级连接器和接口
- 金属外壳
结构特征:
- 紧凑式设计,适合嵌入式安装
- EtherCAT 接口支持工业级防护
- 多个通信和 I/O 接口集中布置
- 散热设计,确保处理器稳定工作
- 状态指示灯,显示系统运行状态
- 适合小型系统集成
工作原理:
ACC28B-A-D 模块基于 Power PMAC 架构,内置实时操作系统和高性能处理器。模块通过 EtherCAT 实时以太网与上位机或其他 EtherCAT 设备通信,接收运动控制指令。处理器根据指令进行轨迹规划(PVT、样条插补等),生成各轴的运动曲线和控制信号,通过 EtherCAT 总线发送给各个伺服驱动器。同时,模块接收来自编码器等反馈设备的信号,进行闭环控制,确保各轴按照预定轨迹精确运动。模块的多轴同步精度≤1μs,确保多轴运动的协调性和精度。通过 Power PMAC IDE 编程环境,用户可以编写和调试控制程序,实现复杂的运动控制逻辑。
安装要求:
- 安装在符合尺寸要求的控制机箱内
- 确保机箱接地良好,防止静电和电磁干扰
- 连接 EtherCAT 通信电缆到上位机或其他 EtherCAT 设备
- 连接伺服驱动器到 EtherCAT 网络
- 连接编码器反馈线到伺服驱动器
- 确保安装位置通风良好,工作温度在 -20°C 至 +70°C 范围内
- 遵循 Delta Tau 官方安装手册和电气规范
- 安装时佩戴防静电手环,防止静电损坏电路板
- 本体无防护,需配合防护机箱使用
使用注意事项:
- 安装前确认模块型号与系统配置匹配
- 确保 EtherCAT 网络拓扑结构正确
- 定期检查模块工作状态,关注状态指示灯
- 保持机箱内清洁,定期清理灰尘
- 发现轴异常时及时检查 EtherCAT 通信和伺服驱动器
- 避免在超出工作温度范围的环境中使用
- 备份控制程序和参数,防止数据丢失
- 记录模块配置和接线图,便于维护和故障排查
- 不要随意修改系统参数,避免影响控制精度
- 定期检查 EtherCAT 通信连接是否牢固
- 软件升级或参数修改时先备份当前配置