描述
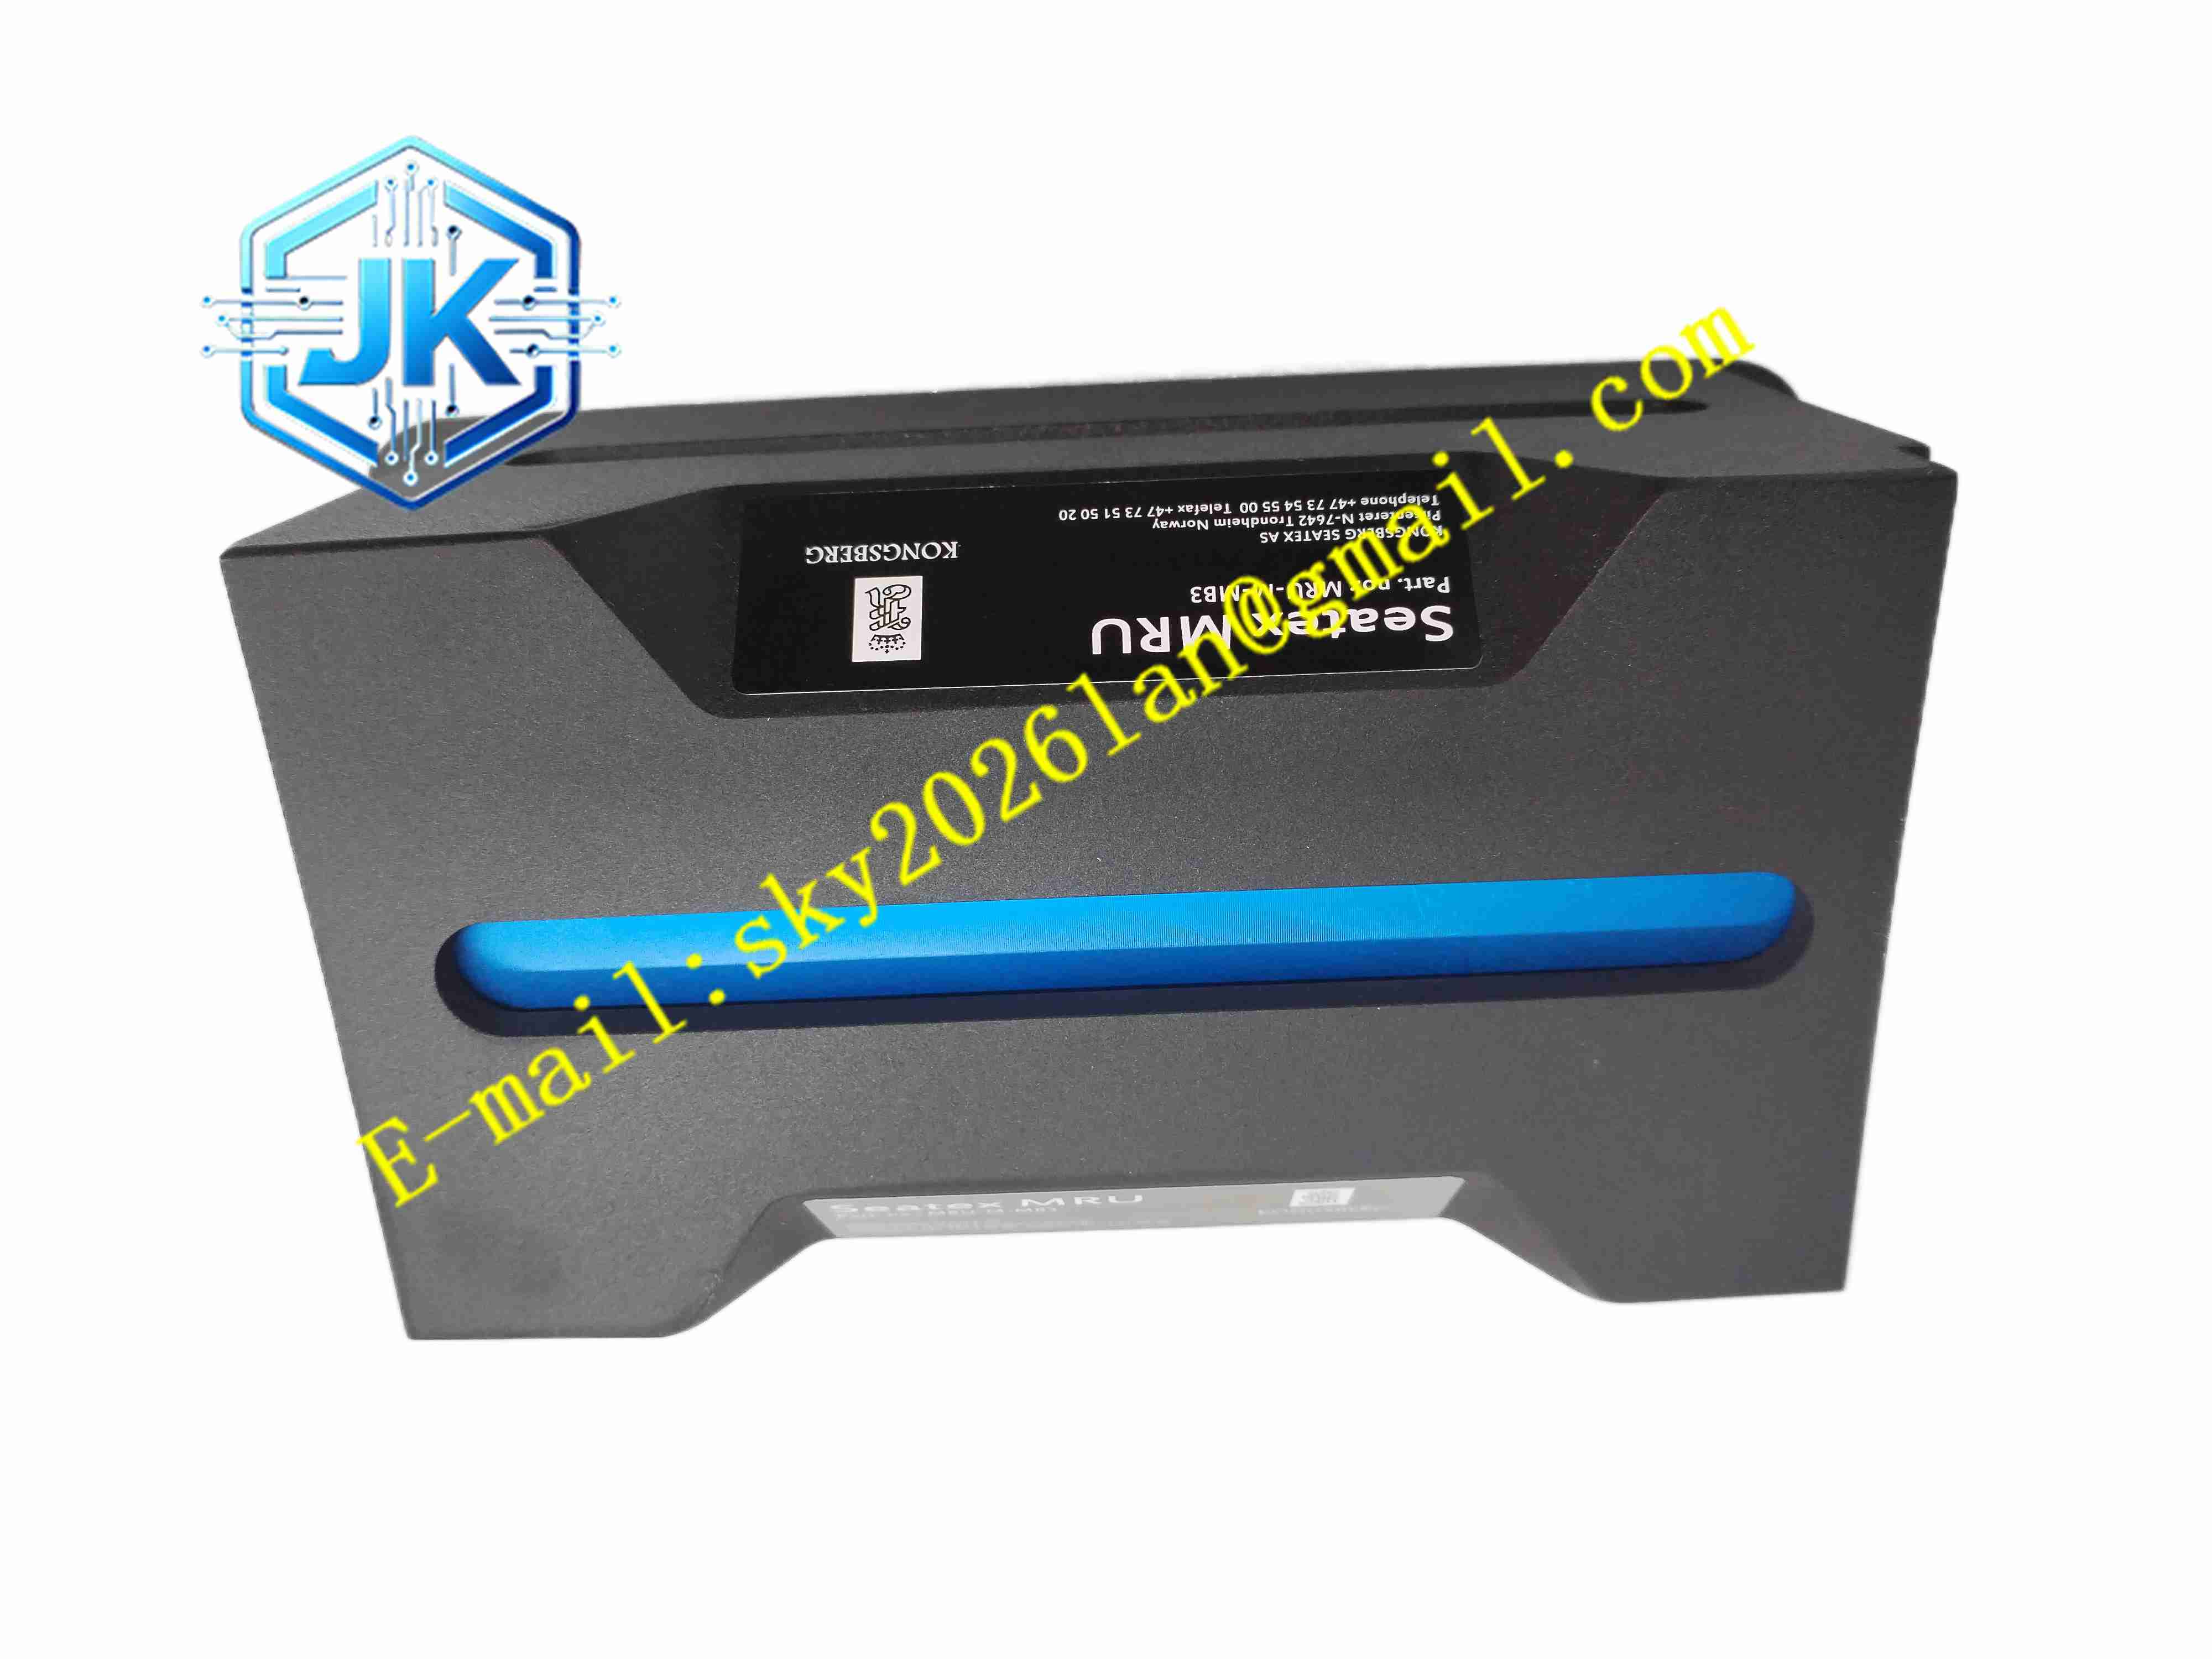
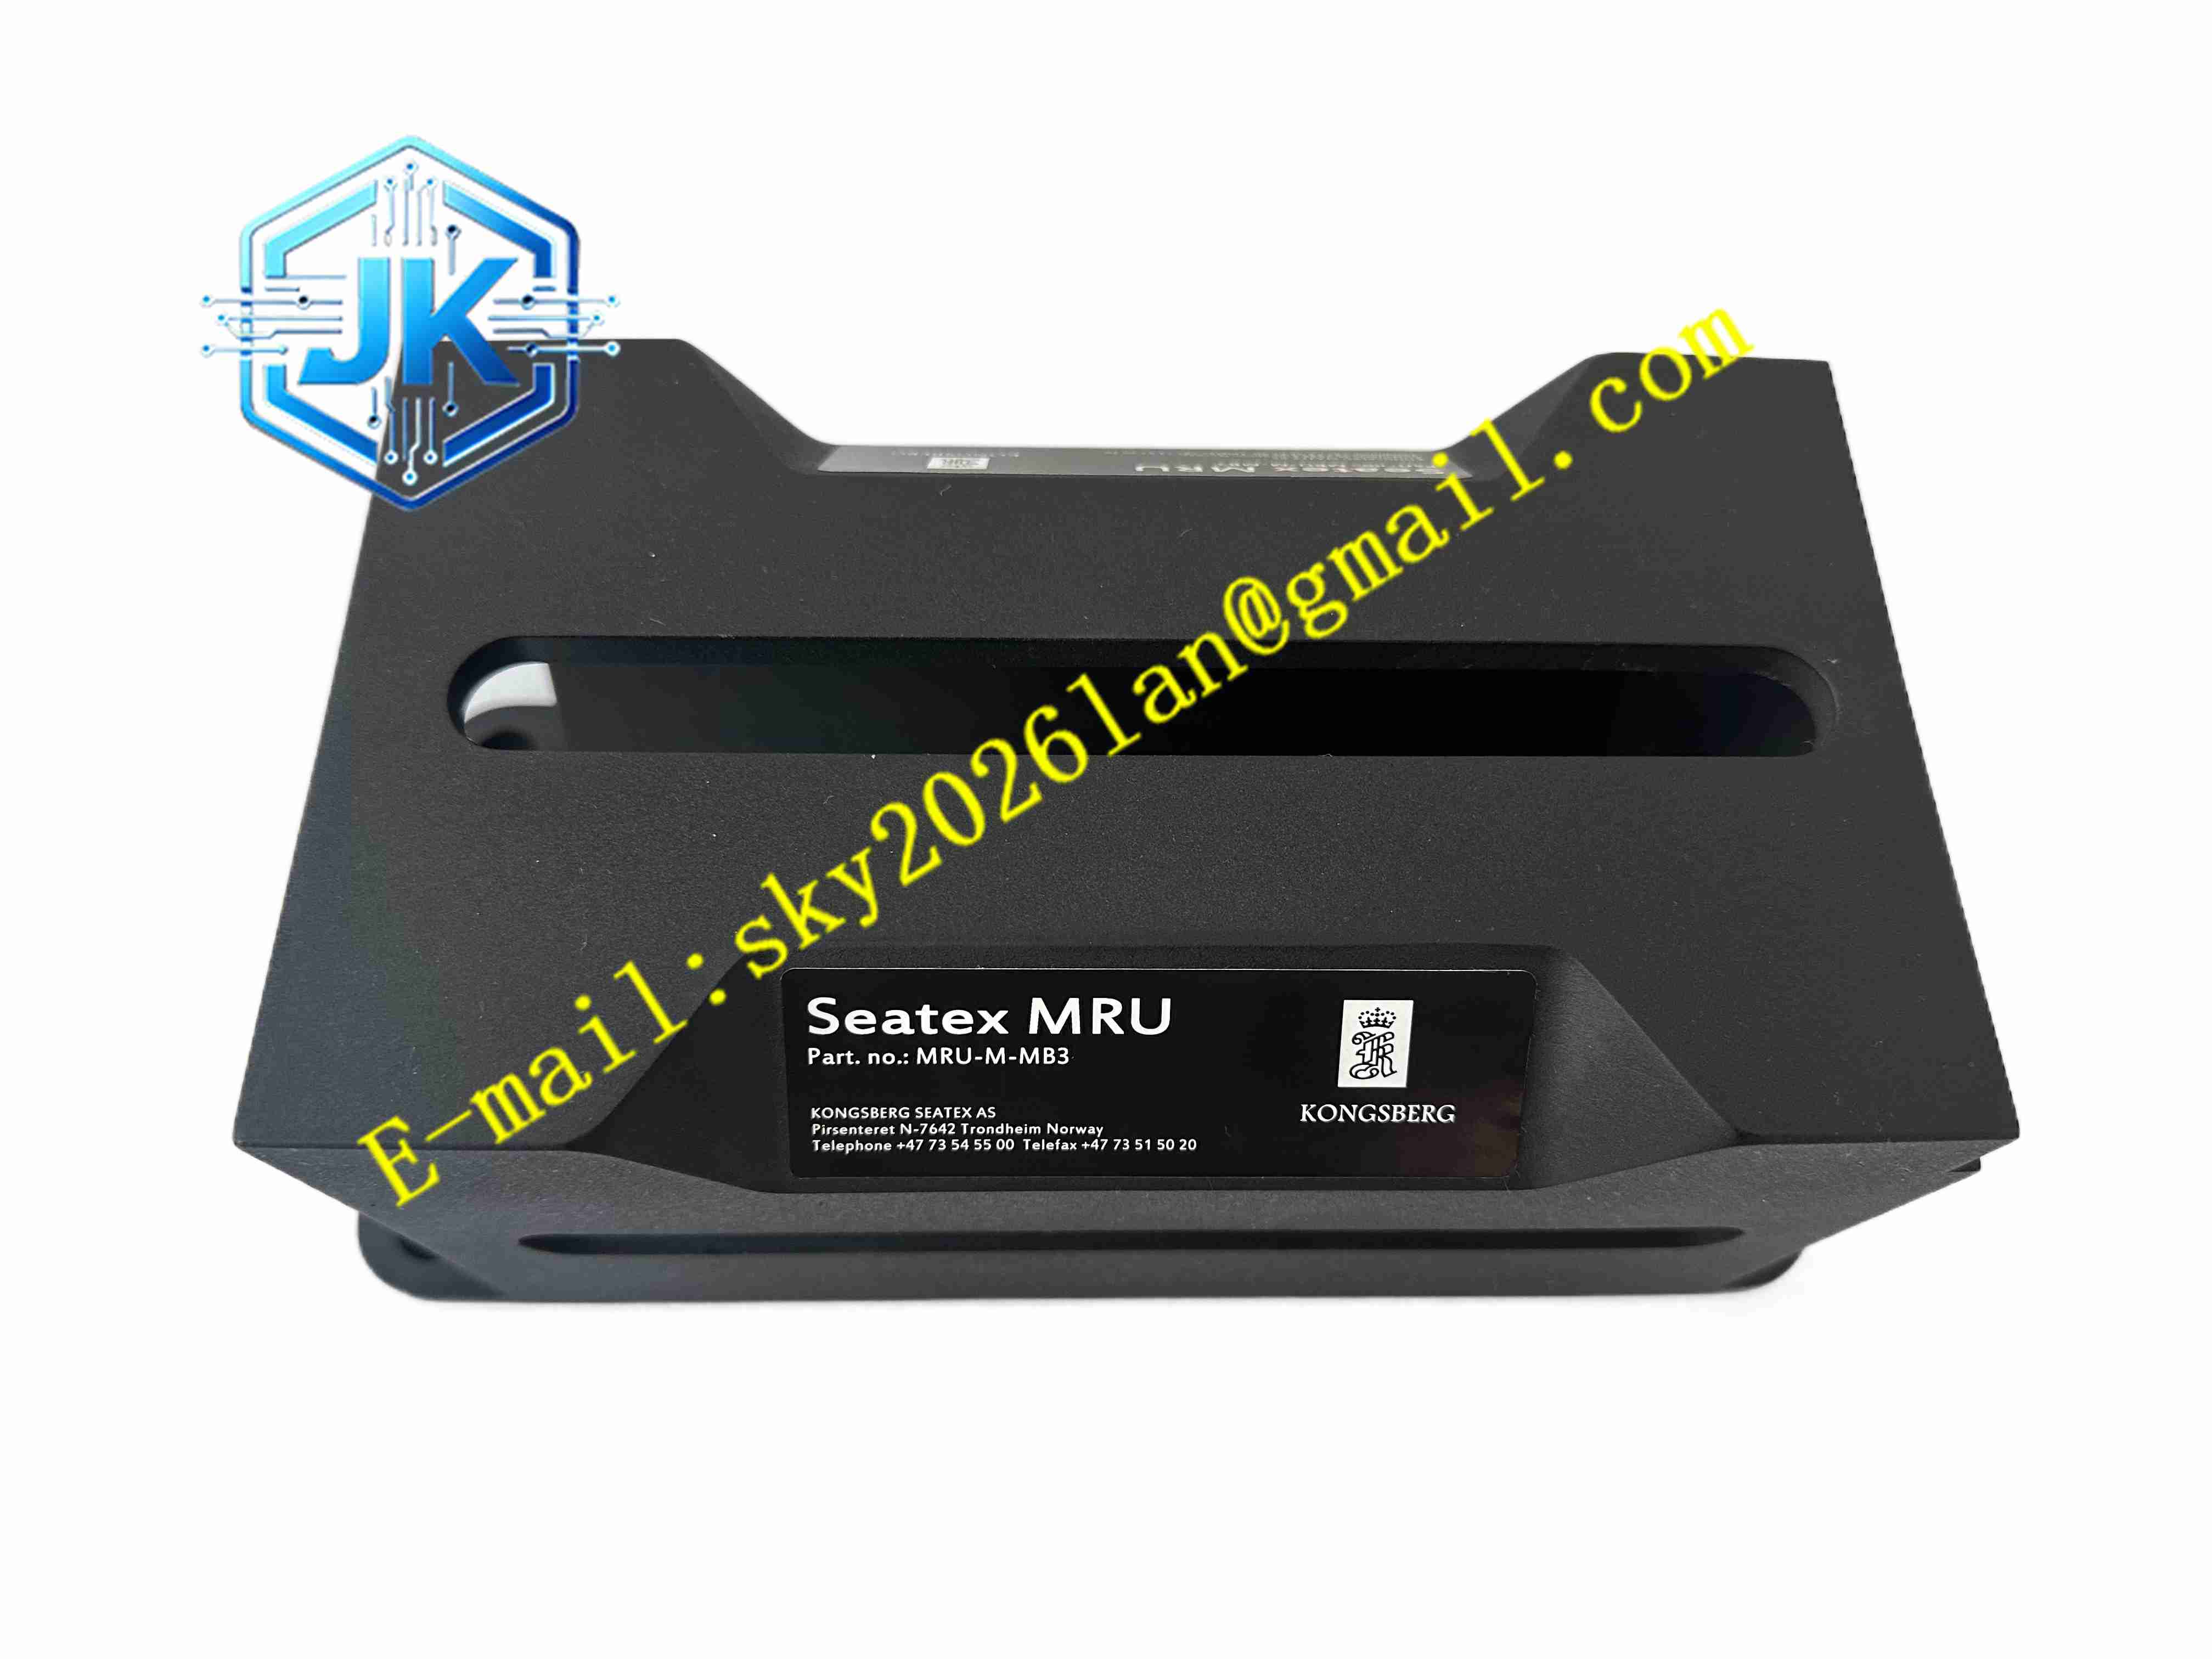
KONGSBERG MRU-M-MB3
技术规格
品牌:Kongsberg
型号:MRU-M-MB3
产品类型:运动参考单元
测量内容:横摇、纵摇、升沉、三轴加速度
传感器组成:三轴陀螺仪、三轴加速度计
工作方式:惯性测量,不依赖 GPS
输出数据:姿态角、升沉位置、升沉速度、角速度、加速度
通信接口:以太网、RS-232、RS-422
输出速率:最高可达 200 Hz
配置软件:Windows 平台配置与数据显示软件
安装方式:船舶或平台固定安装
供电方式:直流电源供电
防护形式:船用防护外壳
适用环境:海洋船舶、海上平台、水下载体
品牌:Kongsberg
型号:MRU-M-MB3
产品类型:运动参考单元
测量内容:横摇、纵摇、升沉、三轴加速度
传感器组成:三轴陀螺仪、三轴加速度计
工作方式:惯性测量,不依赖 GPS
输出数据:姿态角、升沉位置、升沉速度、角速度、加速度
通信接口:以太网、RS-232、RS-422
输出速率:最高可达 200 Hz
配置软件:Windows 平台配置与数据显示软件
安装方式:船舶或平台固定安装
供电方式:直流电源供电
防护形式:船用防护外壳
适用环境:海洋船舶、海上平台、水下载体
功能特点
实时输出横摇、纵摇、升沉数据
输出三轴线性加速度
输出角速度矢量
支持 PFreeHeave 升沉算法
不依赖 GPS 即可工作
可接入外部速度和航向信息提高精度
支持以太网和串口多接口输出
高数据输出速率
提供 Windows 配置软件
可定义矢量臂和监测点
适合动态定位和运动补偿
适合恶劣海况下连续运行
实时输出横摇、纵摇、升沉数据
输出三轴线性加速度
输出角速度矢量
支持 PFreeHeave 升沉算法
不依赖 GPS 即可工作
可接入外部速度和航向信息提高精度
支持以太网和串口多接口输出
高数据输出速率
提供 Windows 配置软件
可定义矢量臂和监测点
适合动态定位和运动补偿
适合恶劣海况下连续运行
应用场景
单波束和多波束回声测深仪运动补偿
海上起重机升沉补偿
动态定位系统姿态输入
AUV 和 ROV 姿态测量
高速船运动控制和减摇
水声定位系统运动校正
船舶运动监测
海浪测量
天线稳定与运动补偿
海底测绘和海洋调查
单波束和多波束回声测深仪运动补偿
海上起重机升沉补偿
动态定位系统姿态输入
AUV 和 ROV 姿态测量
高速船运动控制和减摇
水声定位系统运动校正
船舶运动监测
海浪测量
天线稳定与运动补偿
海底测绘和海洋调查
性能参数
测量类型:横摇、纵摇、升沉、加速度
传感器:三轴陀螺仪、三轴加速度计
姿态精度:MRU 系列典型 0.01° 至 0.08°,具体以 MRU-M-MB3 铭牌为准
加速度精度:MRU 系列典型 0.002 至 0.02 m/s²,具体以铭牌为准
升沉精度:实时典型 5 cm,延迟处理可更高
输出速率:最高 200 Hz
通信接口:以太网、RS-232、RS-422
配置方式:Windows 软件
工作方式:独立惯性测量
外部输入:速度、航向、时间同步
测量类型:横摇、纵摇、升沉、加速度
传感器:三轴陀螺仪、三轴加速度计
姿态精度:MRU 系列典型 0.01° 至 0.08°,具体以 MRU-M-MB3 铭牌为准
加速度精度:MRU 系列典型 0.002 至 0.02 m/s²,具体以铭牌为准
升沉精度:实时典型 5 cm,延迟处理可更高
输出速率:最高 200 Hz
通信接口:以太网、RS-232、RS-422
配置方式:Windows 软件
工作方式:独立惯性测量
外部输入:速度、航向、时间同步
材质构成
船用防护外壳
三轴 MEMS 或光纤/激光陀螺仪
三轴加速度计
信号处理电路板
通信接口电路
电源管理电路
安装支架
密封防护结构
状态指示电路
数据接口连接器
船用防护外壳
三轴 MEMS 或光纤/激光陀螺仪
三轴加速度计
信号处理电路板
通信接口电路
电源管理电路
安装支架
密封防护结构
状态指示电路
数据接口连接器
结构特征
紧凑型船用传感器外形
正面或侧面设置通信接口
设置电源和信号连接器
外壳具备防水防腐蚀能力
适合甲板、机舱或平台内部安装
安装基准面明确
型号铭牌清晰
便于与导航和控制系统集成
紧凑型船用传感器外形
正面或侧面设置通信接口
设置电源和信号连接器
外壳具备防水防腐蚀能力
适合甲板、机舱或平台内部安装
安装基准面明确
型号铭牌清晰
便于与导航和控制系统集成
工作原理
MRU-M-MB3 通过内部三轴陀螺仪测量角速度,通过三轴加速度计测量线性加速度。系统对角速度积分得到横摇和纵摇姿态,对加速度进行处理并分离重力分量后估算升沉运动。由于不依赖 GPS,它可在室内、水下、遮蔽海域或 GPS 信号受限时继续输出姿态和运动数据。接入外部速度、航向和时间同步信息后,可进一步降低动态误差。PFreeHeave 算法用于改善长周期海浪条件下的升沉相位精度。
MRU-M-MB3 通过内部三轴陀螺仪测量角速度,通过三轴加速度计测量线性加速度。系统对角速度积分得到横摇和纵摇姿态,对加速度进行处理并分离重力分量后估算升沉运动。由于不依赖 GPS,它可在室内、水下、遮蔽海域或 GPS 信号受限时继续输出姿态和运动数据。接入外部速度、航向和时间同步信息后,可进一步降低动态误差。PFreeHeave 算法用于改善长周期海浪条件下的升沉相位精度。
安装要求
安装在船舶或平台刚性结构上
安装位置应尽量靠近运动中心或作业点
确认安装基准面与船舶坐标轴一致
固定螺栓紧固可靠
避免安装在强振动或冲击位置
正确连接电源和通信电缆
确认以太网或串口通信正常
通过配置软件设置输出协议和数据格式
定义矢量臂至重心或作业点
上电后执行校准和输出验证
安装在船舶或平台刚性结构上
安装位置应尽量靠近运动中心或作业点
确认安装基准面与船舶坐标轴一致
固定螺栓紧固可靠
避免安装在强振动或冲击位置
正确连接电源和通信电缆
确认以太网或串口通信正常
通过配置软件设置输出协议和数据格式
定义矢量臂至重心或作业点
上电后执行校准和输出验证
使用注意事项
安装方向必须与配置软件中的坐标系一致
定期检查通信链路和数据输出
外部速度和航向输入可提高动态精度
升沉精度受安装位置和海况影响
避免在强电磁干扰环境中裸露布线
维护前断开电源
更换或迁移安装位置后需重新校准
具体精度和接口以 Kongsberg 官方手册和设备铭牌为准
安装方向必须与配置软件中的坐标系一致
定期检查通信链路和数据输出
外部速度和航向输入可提高动态精度
升沉精度受安装位置和海况影响
避免在强电磁干扰环境中裸露布线
维护前断开电源
更换或迁移安装位置后需重新校准
具体精度和接口以 Kongsberg 官方手册和设备铭牌为准